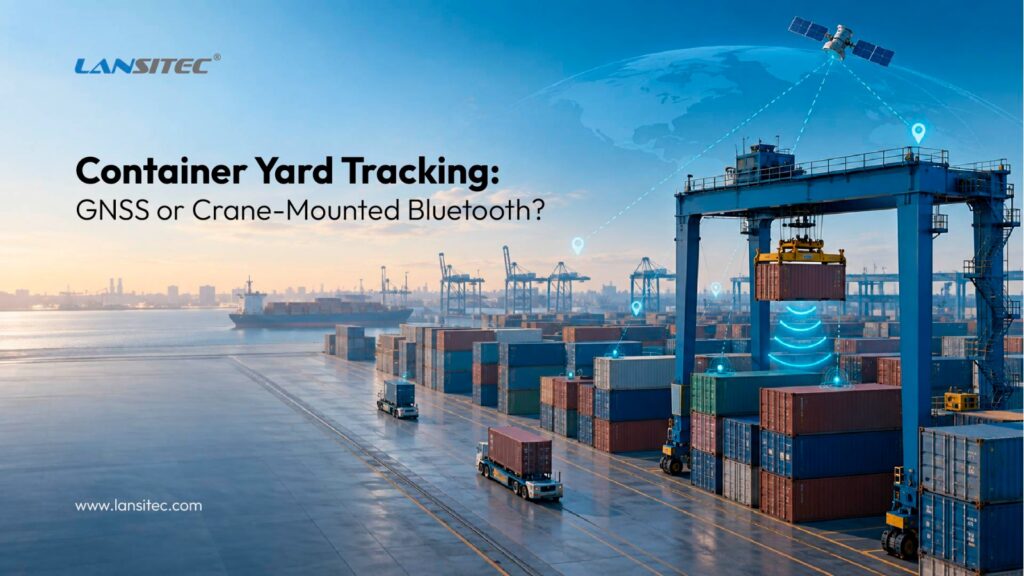
到着と出発の間でコンテナの位置を特定するための2つの実用的なハードウェアアーキテクチャ
港湾や屋外保管ヤードでは、単純な追跡の問題は発生しません。コンテナは何度も移動し、他のコンテナの下に置かれたり、数日後、あるいは数週間後に出発したりすることもあります。それでも、運用チームは「コンテナは今どこにあるのか?」という問いに答えなければなりません。
それはGPSの仕事のように聞こえます。確かにそうである場合もあります。しかし、密集した鋼鉄の煙突は衛星信号を遮断したり反射したりすることがあり、頻繁なGNSS測位はより多くの電力を消費します。Bluetoothはデバイスのコストを削減し、バッテリー寿命を延ばすことができますが、受信信号強度、または RSSI, 正確な距離ではなく、近接度を推定します。. (1) (2)
コンテナヤードの追跡に関しては、実用的なハードウェアアーキテクチャが2つ考えられます。
- 各コンテナには、Cat-1 GNSSトラッカーが取り付けられています。.
- あ Bluetoothビーコン 各容器には、 Bluetoothゲートウェイ 荷役クレーン上で。.
どちらも有効です。ただし、それぞれが解決しようとする運用上の課題は若干異なり、その違いこそが、表面的な精度数値よりも重要なのです。.
実際に必要なロケーションイベントから始めましょう
“「リアルタイム位置情報」にはいくつかの意味があります。数分ごとに新しい座標が必要ですか、それともコンテナが静止している間は最後に確認された位置情報で十分ですか?システムは列、ベイ、垂直段を識別する必要がありますか?コンテナが移動した後も追跡は継続されますか?
回答によってアーキテクチャが決定されます。コンテナに取り付けられたトラッカーは、ヤード外でも動作を継続できます。一方、クレーンベースのBluetooth設計では、クレーンがコンテナを解放した場所を記録し、次の動作までその位置を有効な位置として扱います。.
2つ目のモデルは、連続的な位置情報よりもイベントベースの在庫管理に近いものです。これは多くの場合、強みになると考えています。クレーンがコンテナを移動させると位置情報が変わるため、重要なのは配置イベントです。これは、DCSAの追跡・追跡基準に反映されている、構造化された所在情報と運用イベントへの広範な移行に合致しています。. (3)
オプション1:すべてのコンテナにCat-1 GNSS追跡機能を搭載
最初のアーキテクチャでは、1 つの Lansitec が割り当てられます。 Cat-1 コンテナトラッカー 各コンテナに対して、デバイスはGNSS位置情報を取得し、MQTT、HTTP(S)、TCP、またはUDPを使用してLTE Cat-1ネットワーク経由でデータを顧客のサーバーに直接送信します。.
の Cat-1 コンテナトラッカー, 部品番号100-00C11は、マルチコンステレーションGNSSを組み合わせ、, ブルートゥース5.0, 3D加速度センサー、改ざん検知機能、振動モニタリング機能、IP68準拠の筐体を備えています。4,000mAhのLi/SOCl2バッテリー2個で合計8,000mAhの容量を提供します。設定可能なレポート機能により、位置情報の鮮度とエネルギー消費のバランスを取ることができます。.
運動に基づいた報道が重要な理由
コンテナは通常、移動している時間よりも静止している時間の方が長い。加速度センサーを使用することで、アプリケーションは移動の開始時または停止時に位置情報を要求し、保管中のレポート量を削減できる。.
暫定的な推奨事項では、バッテリー寿命を延ばすために4時間の間隔を設定しています。最終的な設定は、移動頻度、GNSS測位時間、携帯電話信号品質、再試行回数、温度、およびハートビートポリシーなど、消費電力に影響を与える要因が多数あるため、パイロットテストを実施してから決定する必要があります。.
開けた空での精度は、ヤード幅の精度ではない
カタログには、GNSS精度が2.5m CEP未満と記載されています。これは機器の仕様であり、敷地全体での精度を保証するものではありません。GPS.govによると、信号の遮断やマルチパス反射により、大きな建造物の近くでは精度が低下するとのことです。. (1) 鉄製の煙突も同様の懸念を引き起こす。.
晴天時には、トラッカーは正確な位置情報を取得できる可能性があります。しかし、高い列の間や積み重ねられたコンテナの下では、信号強度が低下したり、新たな位置情報が得られない場合があります。Cat-1はそのような場所でもデータを伝送できる可能性がありますが、携帯電話回線では衛星による測定データの欠落を補うことはできません。.
したがって、適切なアプリケーションは、最後に信頼できる移動または停止位置を保存し、測位の時期と精度を表示し、古い座標を新しい測定値として提示することを避けるべきである。.
取り付けとセキュリティ
この文書では、迅速な設置のために取り外し可能な磁気マウント方式を提案しており、盗難や偶発的な取り外しのリスクが高い場所ではネジ止め方式を採用しています。また、トラッカーは改ざん検知機能も備えており、誰かがデバイスを取り外した場合にサーバーがアラートを発信できます。.
クイックリリース式マウントは割り当てと再利用を迅速化する一方、固定式マウントはセキュリティを向上させます。どちらの場合も、操作手順においてトラッカーIDとコンテナIDを関連付ける必要があります。.
オプション2:クレーンによるコンテナ配置の記録
2番目のアーキテクチャはロジックを変更します。各コンテナは B005 Bluetoothビーコン, 各クレーンは ロラワン Bluetoothゲートウェイ. ゲートウェイは処理中にビーコンを監視し、観測結果を転送します。 ロラワン ネットワークゲートウェイは、データを顧客のサーバーに送信する役割を担います。.
の B005, 部品番号100-02395のこの製品は、IP68準拠の筐体、2,000mAhのバッテリー容量、100msから10秒の広告間隔を備えています。カタログによると、0dBmの音量と1秒の間隔で、加速度計搭載時は119ヶ月、非搭載時は124ヶ月の寿命があり、記載された条件下では約10年間使用できるとされています。.
クレーンの場合、 ロラワン マクロ Bluetoothゲートウェイ IP66規格の筐体と38,000mAhのバッテリーを搭載しているため、カタログ掲載候補として最も有力なのはこの製品です。最終的なモデルと取り付け方法は、電源供給状況、使用環境、報告ポリシー、およびクレーンの種類によって異なります。.
配置イベントの計算方法
クレーンがコンテナを移動させると、ゲートウェイはビーコンIDを受信し、 RSSI このアプリケーションは、これらのデータとクレーンの既知の動きや向きを組み合わせます。クレーンがコンテナを解放して移動すると、システムはコンテナの設置イベントを記録します。.
これにより、GNSSによる測位の繰り返しを回避し、「クレーンXがコンテナYをゾーンZにこの時刻に配置した」という有用な運用上の事実を記録できます。“
それ自体では正確な座標は生成されません。. RSSI 送信機が近くにあるかどうか、またおおよそどのくらい近いかを示します。.[2] 鋼鉄の表面、アンテナの向き、障害物、干渉、ゲートウェイの位置などが結果に影響します。提案されている15~20mの範囲はあくまでも試験的な目標値であり、保証されたものではありません。.
クレーンデータは不可欠です
ゲートウェイは、クレーンの回転角度、トロリーの位置、移動座標、またはホイストの高さを認識しません。統合システムは、クレーン制御システム、別の位置情報ソース、または別のセンサーからこれらのデータを取得する必要があります。.
RSSI また、垂直方向の段数を確実に識別することもできません。スタックの高さが重要な場合は、アプリケーションに昇降機の高さデータ、または検証済みの別の垂直方向の入力データが必要です。.
ビーコン密度とLoRaWANカバレッジを計画する
鶴は多くの音を聞くことができる ビーコン. アプリケーションは、処理対象のコンテナを識別し、無関係な広告をフィルタリングする必要があります。マクロ Bluetoothゲートウェイ カタログには105件が掲載されています。 ビーコン, 1つのビーコンメッセージに最大15個のメッセージが含まれる ロラワン SF9 のパケットについては、追加で必要になった場合は Lansitec に連絡するようアドバイスしています。.
スケーリングを行う前に、同時ビーコン密度をテストします。, Bluetoothスキャン 設定、エッジフィルター、, ロラワン ペイロードサイズ、デューティサイクルの制約、パケット損失、およびクレーンのルート全体にわたる通信範囲。.
建築には適切な ロラワン ネットワークゲートウェイ。Lansitecは追跡ハードウェアを提供しますが、エンドユーザープラットフォームは提供しません。顧客またはインテグレーターは、メッセージをコンテナID、ヤード座標、移動イベント、およびインターフェースにマッピングする必要があります。.
GNSSとクレーン搭載型Bluetoothの比較
| 決定要因 | Cat-1 GNSSトラッカー | クレーン搭載型 Bluetoothゲートウェイ |
|---|---|---|
| 主要出力 | 各コンテナからの独立した位置情報報告 | クレーンの移動中に発生する配置ゾーンまたは取り扱いイベント |
| インフラストラクチャー | 携帯電話の通信範囲とサーバーエンドポイント | コンテナごとにビーコン、クレーンごとにゲートウェイ、, ロラワン カバー範囲、およびクレーン位置データ |
| 庭の外を追跡する | はい、設定済みのCat-1サービスが利用可能な場合 | いいえ、目的地に互換性のあるインフラストラクチャがない限り |
| 密集スタックにおける位置挙動 | 遮蔽物や反射によってGNSSの精度が低下する可能性があります。 | RSSI 鋼材環境下では概算値であり、校正が必要となる。 |
| 垂直層 | 標準GNSSでは確実に判定できない | クレーンの巻き上げ高さデータ、またはその他の垂直方向の入力が必要です |
| コンテナ側バッテリー戦略 | 動きを認識するGNSSと設定可能なレポート機能 | 低電力ビーコン広告、特定の条件下で約10年間使用可能 |
| セキュリティ機能 | 改ざん、動き、振動の検知 | 添付手順とビーコンの関連付けは、デプロイメントワークフローによって処理されます。 |
| 最適なフィット感 | 独立した、より広い範囲の追跡機能と、統合するヤード数の削減を実現。 | コスト重視のヤード在庫管理では、クレーンがすべての配置作業を制御する。 |
どのアーキテクチャを選択すべきか?
コンテナがヤード外でも視認可能である必要がある場合、クレーンのテレメトリが利用できない場合、または各コンテナが個別に位置情報を送信する必要がある場合は、Cat-1 GNSSを選択してください。Cat-1 GNSSは構造がシンプルですが、コンテナ側のコストとエネルギー消費量は高くなります。.
ヤード内の在庫管理には、計測機器を搭載したクレーンをすべての移動が通過し、クレーンの位置データが利用可能な場合は、クレーンベースのBluetoothシステムを選択してください。軽量なコンテナハードウェアと長いビーコン寿命が特長ですが、より高度な統合とキャリブレーションが必要です。.
ハイブリッドシステムは、高価な資産や出荷予定の資産にはCat-1 GNSSを、より広いヤード内の資産にはBluetoothによる位置情報記録を使用することができます。ソフトウェアは、これら2つのワークフローと信頼度レベルを明確に表示する必要があります。.
規模拡大の前にパイロットテストを実施してください。
どちらの設計も机上でサイズを決定することはしません。短距離パイロットプロジェクトでは、次の4つの質問に答える必要があります。
- GNSSは、開けた車線、積み荷の横、積み上げられたコンテナの下で、どのくらいの頻度で使用可能な位置情報を取得しますか?
- クレーンのワークフローは、近くのユニットと混同することなく、操作対象のビーコンを識別できますか?
- 入手可能なクレーンデータで、必要な列、ベイ、および段を特定できますか?
- 携帯電話と ロラワン リンクは、許容範囲内の再試行回数と遅延で、操縦領域全体をカバーしていますか?
パイロットテストでは、実際のレポート作成状況下でのバッテリー消費量も測定する必要があります。これらの結果が得られれば、チームは理想的な実験室での数値だけに頼るのではなく、妥当な精度、遅延、バッテリー消費量の目標値を設定できるようになります。.
よくある質問
コンテナヤード追跡について
GPSは、他のコンテナの下にあるコンテナを追跡できますか?
すべての場所で確実に位置情報を取得できるとは限りません。衛星信号が遮断または反射されている場合でも、トラッカーは携帯電話回線との接続を維持できる場合があります。アプリケーションは、最後に確実に位置情報が取得できた場所を保存し、最新のGNSS測位が行われた日時を表示する必要があります。.
システムはどのようにスタックの高さを判定するのですか?
基本的なGNSSも、 RSSI 読み取りによって垂直方向の位置が確実に取得できます。このシステムには、クレーンの昇降高さデータ、独立した垂直位置センサー、またはその他の検証済みの情報源が必要です。.
Lansitecは追跡ソフトウェアを提供していますか?
Lansitecはハードウェアを提供します。顧客またはソフトウェアインテグレーターは、デバイスデータを受信し、IDを関連付け、位置を計算またはマッピングし、イベントを保存し、選択したプラットフォームで情報を表示する必要があります。.
最終的なシステム規模を決定する前に、どのような情報が必要ですか?
設計チームは、稼働中のコンテナ数、クレーンの数と種類、ヤードの寸法、スタックのレイアウト、必要な位置の粒度、報告頻度、携帯電話のカバレッジ、, ロラワン 通信範囲、利用可能なクレーン遠隔測定データ、および想定されるデバイス取り付けワークフロー。.
 English
 ไทย
 한국어
 Français
 Deutsch
 Español
 日本語
 العربية
 Italiano
 Português