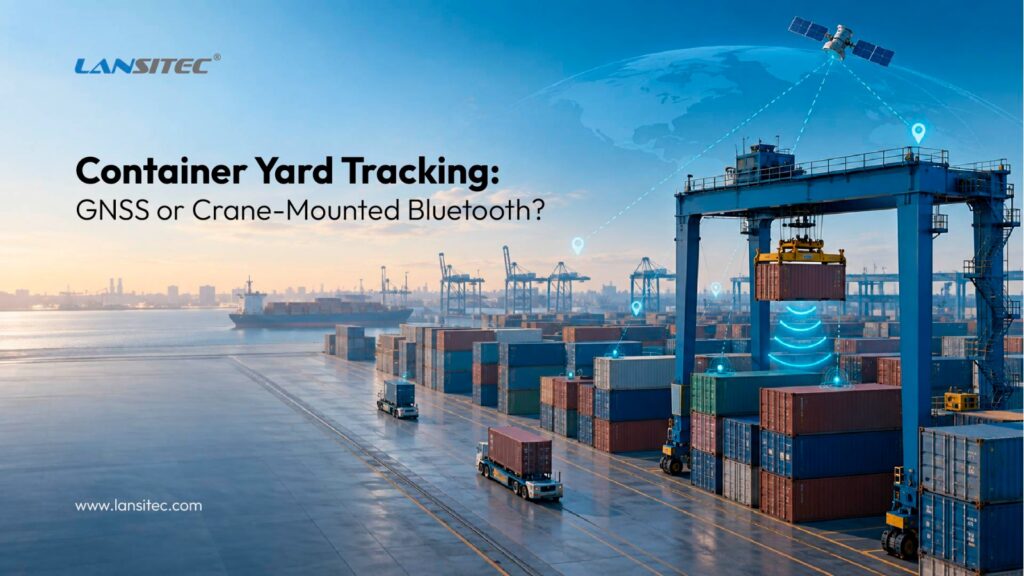
Dos arquitecturas de hardware prácticas para localizar contenedores entre la llegada y la salida.
Los puertos y los depósitos al aire libre no presentan un problema de seguimiento sencillo. Un contenedor puede trasladarse varias veces, quedar debajo de otras unidades y marcharse días o semanas después. El equipo de operaciones aún debe responder a una pregunta: ¿dónde está ahora?
Eso suena a un trabajo para GPS. A veces lo es. Sin embargo, las densas pilas de acero pueden bloquear o reflejar las señales satelitales, y las correcciones GNSS frecuentes consumen más energía. Bluetooth puede reducir el costo del dispositivo y extender la duración de la batería, pero la intensidad de la señal recibida, o RSSI, estima la proximidad en lugar de la distancia exacta. (1) (2)
Para el seguimiento de patios de contenedores, vemos dos arquitecturas de hardware prácticas:
- Un rastreador GNSS de categoría 1 conectado a cada contenedor.
- A Baliza Bluetooth en cada contenedor, emparejado con un Puerta de enlace Bluetooth en la grúa de manipulación.
Ambas opciones pueden funcionar. Sin embargo, responden a preguntas operativas ligeramente diferentes, y esa distinción es más importante que la cifra de precisión principal.
Comienza con el evento de ubicación que realmente necesitas
“La ”ubicación en tiempo real" puede significar varias cosas. ¿Necesita una coordenada actualizada cada pocos minutos, o basta con la última ubicación confirmada mientras el contenedor permanece inmóvil? ¿Debe el sistema identificar la fila, el compartimento y el nivel vertical? ¿Continúa el seguimiento después de que el contenedor se retire?
Las respuestas determinan la arquitectura. Un rastreador acoplado al contenedor puede seguir funcionando fuera del patio. Un diseño Bluetooth basado en la grúa registra el punto donde la grúa soltó el contenedor y considera esa posición válida hasta el siguiente movimiento.
Este segundo modelo se asemeja más a un inventario basado en eventos que a un posicionamiento continuo. Creemos que esto suele ser una ventaja. La ubicación cambia cuando la grúa mueve el contenedor, por lo que lo que importa es el evento de colocación. Esto se ajusta a la tendencia general hacia la localización estructurada y los eventos operativos, tal como se refleja en el estándar DCSA Track & Trace. (3)
Opción 1: Seguimiento GNSS Cat-1 en cada contenedor.
La primera arquitectura asigna un Lansitec Rastreador de contenedores Cat-1 a cada contenedor. El dispositivo obtiene una posición GNSS y envía los datos directamente al servidor del cliente a través de una red LTE Cat-1 utilizando MQTT, HTTP(S), TCP o UDP.
El Rastreador de contenedores Cat-1, número de pieza 100-00C11, combina GNSS multiconstelación, Bluetooth 5.0, Incluye un acelerómetro 3D, detección de manipulación, monitorización de vibraciones y una carcasa con clasificación IP68. Dos baterías de Li/SOCl2 de 4000 mAh proporcionan un total de 8000 mAh. Los informes configurables ayudan a equilibrar la información de ubicación con el consumo de energía.
Por qué es importante informar sobre movimientos sociales.
Un contenedor normalmente pasa más tiempo inmóvil que en movimiento. El acelerómetro permite que la aplicación solicite una posición cuando el movimiento comienza o se detiene, y así reducir la necesidad de informar datos durante el almacenamiento.
La recomendación preliminar utiliza un intervalo de cuatro horas para preservar la duración de la batería. La configuración final debe ajustarse tras una prueba piloto, ya que la frecuencia de movimiento, el tiempo de fijación GNSS, la calidad de la señal celular, los reintentos, la temperatura y la política de latidos cardíacos influyen en el consumo.
La precisión en cielo abierto no es la misma que la precisión en toda la longitud del campo.
El catálogo especifica una precisión GNSS inferior a 2,5 m CEP. Esta es una especificación del dispositivo, no una garantía para toda la zona. GPS.gov señala que el bloqueo de la señal y las reflexiones por trayectos múltiples reducen la precisión cerca de grandes estructuras. (1) Las pilas de acero generan la misma preocupación.
En cielos despejados, el rastreador puede proporcionar una posición precisa. Entre filas altas o debajo de contenedores apilados, puede ofrecer un resultado más débil o no proporcionar ninguna posición nueva. Es posible que Cat-1 aún transmita datos en esa zona, pero una conexión celular no puede reemplazar una medición satelital faltante.
Por lo tanto, una aplicación sensata debería conservar el último movimiento o posición de parada fiable, mostrar la antigüedad y la calidad de la corrección y evitar presentar una coordenada antigua como una nueva medición.
Montaje y seguridad
La correspondencia propone un sistema de montaje magnético extraíble para una rápida instalación, con montaje mediante tornillos en zonas donde el robo o la extracción accidental representan un mayor riesgo. El rastreador también admite la detección de manipulación, lo que permite al servidor activar una alerta si alguien retira el dispositivo.
Un soporte de liberación rápida agiliza la asignación y la reutilización, mientras que un soporte fijo mejora la seguridad. En ambos casos, el procedimiento operativo debe asociar el ID del rastreador con el ID del contenedor.
Opción 2: Registrar la colocación del contenedor a través de la grúa.
La segunda arquitectura cambia la lógica. Cada contenedor lleva un Baliza Bluetooth B005, mientras que cada grúa lleva un LoRaWAN Puerta de enlace Bluetooth. La puerta de enlace escucha la baliza durante el procesamiento y reenvía las observaciones a un LoRaWAN puerta de enlace de red, que envía los datos al servidor del cliente.
El B005, El modelo, con número de pieza 100-02395, cuenta con una carcasa con clasificación IP68, una capacidad total de batería de 2000 mAh y un intervalo de publicidad de 100 ms a 10 segundos. A 0 dBm y con un intervalo de un segundo, el catálogo indica una vida útil de 119 meses con acelerómetro o 124 meses sin él, lo que equivale aproximadamente a diez años en las condiciones especificadas.
Para la grúa, el LoRaWAN Macro Puerta de enlace Bluetooth Es el candidato más obvio para la revisión del catálogo, ya que combina una carcasa con clasificación IP66 con una batería de 38 000 mAh. El modelo final y la configuración de montaje aún dependen de la disponibilidad de energía, el entorno, la política de informes y el tipo de grúa.
Cómo se calcula el evento de colocación
A medida que la grúa mueve un contenedor, la puerta de enlace recibe su ID de baliza y RSSI valores. La aplicación combina esos datos con el movimiento u orientación conocidos de la grúa. Cuando la grúa suelta el contenedor y se aleja, el sistema registra el evento de colocación.
Esto evita repetidas correcciones GNSS y registra una información operativa útil: “la grúa X colocó el contenedor Y en la zona Z en este momento”.”
No produce una coordenada exacta por sí mismo. RSSI Indica si hay un transmisor cerca y a qué distancia aproximada se encuentra.[2] Las superficies de acero, la orientación de la antena, las obstrucciones, las interferencias y la posición de la puerta de enlace afectan el resultado. Considere el alcance propuesto de 15 a 20 m como un objetivo piloto, no como una garantía.
Los datos de la grúa son esenciales
La pasarela desconoce el ángulo de rotación de la grúa, la posición del carro, las coordenadas de desplazamiento y la altura de elevación. La integración debe obtener esos datos del sistema de control de la grúa, de una fuente de posicionamiento independiente o de otro sensor.
RSSI Tampoco puede identificar de forma fiable el nivel vertical. Si la altura de la pila es importante, la aplicación necesita datos de altura de elevación u otra entrada vertical validada.
Planificar la densidad de balizas y la cobertura LoRaWAN.
Una grúa puede oír muchos balizas. La aplicación debe identificar el contenedor manejado y filtrar los anuncios no relacionados. La macro Puerta de enlace Bluetooth El catálogo enumera 105 balizas, con hasta 15 mensajes de baliza en uno LoRaWAN El paquete se encuentra en SF9 y recomienda contactar con Lansitec cuando se necesiten más.
Antes de escalar, pruebe la densidad de balizas simultáneas, escaneo Bluetooth configuración, filtros de borde, LoRaWAN Tamaño de la carga útil, limitaciones del ciclo de trabajo, pérdida de paquetes y cobertura a lo largo de la ruta de la grúa.
La arquitectura también necesita un diseño adecuado. LoRaWAN Puerta de enlace de red. Lansitec proporciona el hardware de seguimiento, no la plataforma para el usuario final. El cliente o integrador debe asignar los mensajes a los identificadores de contenedores, las coordenadas del patio, los eventos de movimiento y la interfaz.
Comparación entre GNSS y Bluetooth basado en grúas
| Factor de decisión | Rastreador GNSS Cat-1 | Montado en grúa Puerta de enlace Bluetooth |
|---|---|---|
| Salida primaria | Informes de posición independientes de cada contenedor | Una zona de colocación o un evento de manipulación derivado del movimiento de la grúa. |
| Infraestructura | Cobertura celular y un punto final del servidor | Baliza por contenedor, puerta de enlace por grúa, LoRaWAN cobertura y datos de posición de la grúa |
| Rastreo más allá del patio | Sí, donde esté disponible el servicio Cat-1 configurado. | No, a menos que el destino cuente con una infraestructura compatible. |
| Comportamiento de la posición en pilas densas | La calidad del GNSS puede disminuir debido a obstrucciones y reflexiones. | RSSI sigue siendo aproximado y requiere calibración en el entorno del acero. |
| Nivel vertical | No se puede determinar de forma fiable mediante el GNSS estándar. | Requiere datos de altura de elevación de la grúa u otra entrada vertical. |
| Estrategia de batería del lado del contenedor | GNSS con detección de movimiento e informes configurables | Publicidad mediante baliza de baja potencia, con una vida útil aproximada de diez años en condiciones específicas. |
| Características de seguridad | Detección de manipulación, movimiento y vibración | El procedimiento de conexión y la asociación de balizas se gestionan mediante el flujo de trabajo de despliegue. |
| Mejor ajuste | Seguimiento independiente de área más amplia con menos integraciones en patios. | Inventario de patio sensible al costo donde las grúas controlan cada evento de colocación. |
¿Qué arquitectura debería elegir?
Elija GNSS de categoría 1 cuando los contenedores deban permanecer visibles fuera del patio, no se disponga de telemetría para grúas o cada contenedor deba informar de forma independiente. Su arquitectura es más sencilla, aunque el coste y el consumo energético en el lado del contenedor son mayores.
Para el inventario de patios, elija Bluetooth basado en grúas cuando cada movimiento pase por una grúa instrumentada y se disponga de datos de posición de la grúa. Ofrece hardware de contenedor más ligero y una mayor vida útil de la baliza, pero requiere mayor integración y calibración.
Un sistema híbrido puede utilizar GNSS Cat-1 para activos de alto valor o de salida, y registros de ubicación Bluetooth para el resto del recinto. El software debe dejar claros los dos flujos de trabajo y los niveles de confianza.
Prueba piloto antes de escalar
No dimensionaríamos ninguno de los dos diseños desde un escritorio. Un piloto de patio corto debería responder cuatro preguntas:
- ¿Con qué frecuencia el GNSS proporciona una posición útil en carriles abiertos, junto a pilas de contenedores y debajo de contenedores apilados?
- ¿Puede el sistema de gestión de la grúa identificar la baliza manipulada sin confundirla con las unidades cercanas?
- ¿Los datos disponibles de la grúa permiten determinar la fila, el compartimento y el nivel requeridos?
- ¿Hacemos celular y LoRaWAN ¿Los enlaces cubren toda el área de maniobra con reintentos y latencia aceptables?
El piloto también debería medir el consumo de batería en condiciones reales de funcionamiento. Una vez que se disponga de esos resultados, el equipo podrá establecer objetivos razonables de precisión, latencia y duración de la batería, en lugar de basarse en un único valor ideal obtenido en el laboratorio.
Preguntas frecuentes
Acerca del seguimiento de depósitos de contenedores
¿Puede el GPS rastrear un contenedor que se encuentra debajo de otros contenedores?
No siempre es fiable en todas las posiciones. Un dispositivo de seguimiento puede mantener la conectividad celular aunque las señales satelitales estén bloqueadas o reflejadas. La aplicación debe conservar la última posición de ubicación fiable e indicar cuándo se produjo la última corrección GNSS.
¿Puede Bluetooth? RSSI ¿Identificar la fila exacta del contenedor?
¿Cómo puede el sistema determinar la altura de la pila?
Ni el GNSS básico ni uno RSSI La lectura proporciona de forma fiable el nivel vertical. El sistema necesita datos de altura de elevación de la grúa, un sensor de posición vertical independiente u otra fuente validada.
¿Lansitec proporciona el software de seguimiento?
Lansitec suministra el hardware. El cliente o un integrador de software debe recibir los datos del dispositivo, asociar identificadores, calcular o mapear posiciones, almacenar eventos y presentar la información en la plataforma elegida.
¿Qué información se necesita antes de dimensionar el sistema final?
El equipo de diseño necesita el número de contenedores activos, el número y tipo de grúas, las dimensiones del patio, la disposición de la pila, la granularidad de ubicación requerida, la frecuencia de los informes, la cobertura celular, LoRaWAN cobertura, telemetría de grúa disponible y el flujo de trabajo previsto para la conexión del dispositivo.

 English
 ไทย
 한국어
 Français
 Deutsch
 日本語
 العربية
 Italiano
 Español de Chile
 Português (AO90)