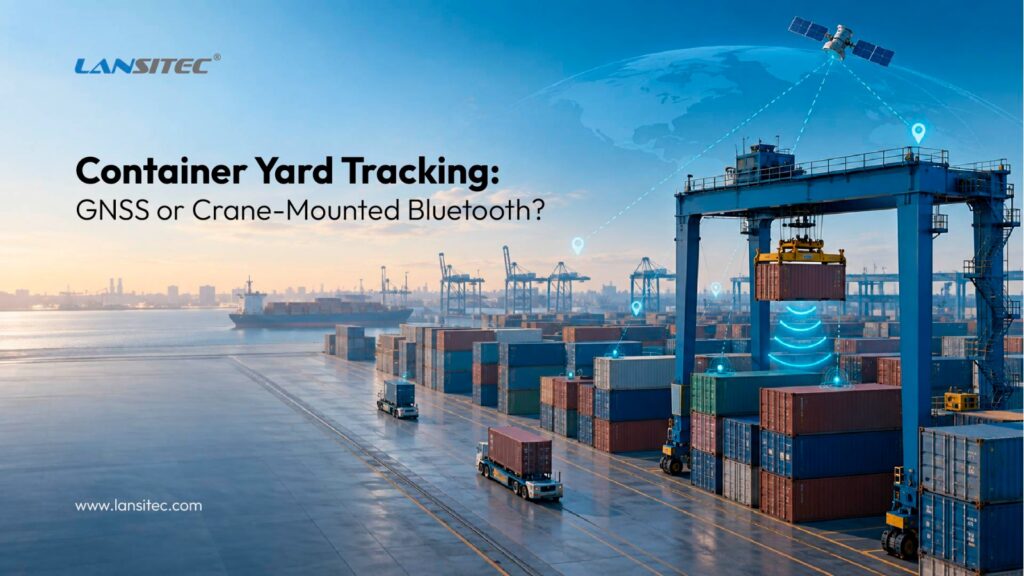
Zwei praktische Hardwarearchitekturen zur Lokalisierung von Containern zwischen Ankunft und Abfahrt
Häfen und Freilagerplätze haben kein einfaches Tracking-Problem. Ein Container kann mehrmals bewegt werden, unter anderen Einheiten gelagert werden und erst Tage oder Wochen später wieder abtransportiert werden. Das Betriebsteam muss dennoch eine Frage beantworten: Wo befindet er sich jetzt?
Das klingt nach einem Fall für GPS. Manchmal ist es das auch. Dichte Stahlkonstruktionen können jedoch Satellitensignale blockieren oder reflektieren, und häufige GNSS-Positionsbestimmungen verbrauchen mehr Energie. Bluetooth kann die Gerätekosten senken und die Akkulaufzeit verlängern, aber die Empfangssignalstärke oder RSSI, schätzt die Nähe, nicht die genaue Entfernung. (1) (2)
Für die Containerterminal-Verfolgung sehen wir zwei praktische Hardwarearchitekturen:
- An jedem Container ist ein GNSS-Tracker der Kategorie 1 angebracht.
- A Bluetooth-Beacon auf jedem Behälter, gepaart mit einem Bluetooth-Gateway auf dem Umschlagkran.
Beide Ansätze funktionieren. Sie beantworten jedoch leicht unterschiedliche operative Fragen, und dieser Unterschied ist wichtiger als die rein formale Genauigkeitszahl.
Beginnen Sie mit dem Ortsereignis, das Sie tatsächlich benötigen
“Echtzeit-Standort” kann Verschiedenes bedeuten. Benötigen Sie alle paar Minuten neue Koordinaten, oder reicht der zuletzt bestätigte Standort aus, solange ein Container an Ort und Stelle bleibt? Muss das System Reihe, Lagerplatz und vertikale Ebene identifizieren? Wird die Verfolgung fortgesetzt, nachdem der Container das Lager verlassen hat?
Die Antworten bestimmen die Architektur. Ein am Container angebrachter Tracker kann auch außerhalb des Lagergeländes weiter funktionieren. Ein kranbasiertes Bluetooth-System hingegen erfasst die Position, an der der Kran den Container abgesetzt hat, und speichert diese Position bis zum nächsten Transport.
Das zweite Modell ähnelt eher einer ereignisbasierten Bestandsführung als einer kontinuierlichen Positionsbestimmung. Wir sehen darin oft eine Stärke. Der Standort ändert sich, wenn der Kran den Container bewegt; daher ist das Platzierungsereignis entscheidend. Dies entspricht dem allgemeinen Trend hin zu strukturierten Standortinformationen und operativen Ereignissen, wie er im DCSA Track & Trace-Standard abgebildet ist. (3)
Option 1: Cat-1 GNSS-Tracking für jeden Container
Die erste Architektur ordnet einen Lansitec zu Cat-1 Container-Tracker für jeden Container. Das Gerät ermittelt eine GNSS-Position und sendet die Daten direkt über ein LTE Cat-1-Netzwerk mittels MQTT, HTTP(S), TCP oder UDP an den Server des Kunden.
Der Cat-1 Container-Tracker, Teilenummer 100-00C11, kombiniert Multi-Konstellations-GNSS, Bluetooth 5.0, Das Gerät verfügt über einen 3D-Beschleunigungsmesser, Manipulationserkennung, Vibrationsüberwachung und ein IP68-Gehäuse. Zwei 4.000-mAh-Lithium-Ionen-Akkus (SOCl₂) liefern eine Gesamtkapazität von 8.000 mAh. Konfigurierbare Berichtsfunktionen helfen, die Aktualität der Standortdaten mit dem Energieverbrauch in Einklang zu bringen.
Warum bewegungsbezogene Berichterstattung wichtig ist
Ein Container steht normalerweise länger still als er sich bewegt. Mithilfe des Beschleunigungssensors kann die Anwendung die Position beim Beginn und Ende der Bewegung abfragen und die Meldungen während der Lagerung reduzieren.
Die vorläufige Empfehlung sieht ein vierstündiges Intervall zur Schonung des Akkus vor. Die endgültige Einstellung sollte sich an einem Pilotprojekt orientieren, da Bewegungshäufigkeit, GNSS-Fixzeit, Mobilfunksignalqualität, Wiederholungsversuche, Temperatur und Herzfrequenzsteuerung den Akkuverbrauch beeinflussen.
Die Genauigkeit bei Beobachtungen unter freiem Himmel entspricht nicht der Genauigkeit auf der gesamten Yard-Ebene.
Der Katalog gibt eine GNSS-Genauigkeit unter 2,5 m CEP an. Dies ist eine Gerätespezifikation, keine allgemeine Zusage. GPS.gov weist darauf hin, dass Signalblockaden und Mehrwegeausbreitung die Genauigkeit in der Nähe großer Gebäude verringern. (1) Stahlschornsteine geben Anlass zur gleichen Besorgnis.
Bei klarem Himmel liefert der Tracker präzise Positionsdaten. Zwischen hohen Regalreihen oder unter gestapelten Containern kann das Ergebnis jedoch ungenau sein oder es werden keine neuen Positionsdaten angezeigt. Cat-1-Verbindungen können dort zwar weiterhin Daten übertragen, eine Mobilfunkverbindung kann eine fehlende Satellitenmessung jedoch nicht ersetzen.
Eine sinnvolle Anwendung sollte daher die letzte zuverlässige Bewegung oder Stoppposition beibehalten, das Alter und die Qualität der Fixierung anzeigen und vermeiden, eine alte Koordinate als neue Messung darzustellen.
Montage und Sicherheit
In dem Schreiben wird eine abnehmbare Magnetbefestigung für eine schnelle Installation vorgeschlagen, während eine Schraubbefestigung dort eingesetzt wird, wo Diebstahl oder versehentliches Entfernen ein höheres Risiko darstellen. Der Tracker unterstützt zudem eine Manipulationserkennung, sodass der Server eine Warnung ausgibt, wenn jemand das Gerät entfernt.
Eine Schnellverschlusshalterung beschleunigt die Zuordnung und Wiederverwendung, während eine feste Halterung die Sicherheit erhöht. In beiden Fällen muss die Betriebsprozedur die Tracker-ID mit der Container-ID verknüpfen.
Option 2: Containerplatzierung durch den Kran erfassen
Die zweite Architektur ändert die Logik. Jeder Container enthält einen B005 Bluetooth Beacon, während jeder Kran einen trägt LoRaWAN Bluetooth-Gateway. Das Gateway empfängt während der Verarbeitung das Beacon-Signal und leitet Beobachtungen an ein LoRaWAN Netzwerk-Gateway, das die Daten an den Server des Kunden sendet.
Der B005, Das Gerät mit der Artikelnummer 100-02395 verfügt über ein IP68-Gehäuse, eine Gesamtakkukapazität von 2.000 mAh und ein Werbeintervall von 100 ms bis 10 Sekunden. Bei 0 dBm und einem Intervall von einer Sekunde beträgt die Lebensdauer laut Katalog 119 Monate mit Beschleunigungssensor bzw. 124 Monate ohne, was unter den genannten Bedingungen etwa zehn Jahren entspricht.
Für den Kran, LoRaWAN Makro Bluetooth-Gateway Dieses Modell ist der naheliegendste Kandidat für eine Überprüfung, da es ein IP66-Gehäuse mit einem 38.000-mAh-Akku kombiniert. Das endgültige Modell und die Montageanordnung hängen jedoch noch von der Stromverfügbarkeit, den Umgebungsbedingungen, den Melderichtlinien und dem Krantyp ab.
Wie das Platzierungsereignis berechnet wird
Während der Kran einen Container bewegt, empfängt das Gateway seine Beacon-ID und RSSI Die Anwendung kombiniert diese Daten mit den bekannten Bewegungen oder der Ausrichtung des Krans. Sobald der Kran den Container freigibt und sich entfernt, erfasst das System dieses Ereignis.
Dadurch werden wiederholte GNSS-Positionierungen vermieden und eine nützliche operative Tatsache festgehalten: “Kran X hat Container Y zu diesem Zeitpunkt in Zone Z platziert.”
Es liefert von sich aus keine exakten Koordinaten. RSSI zeigt an, ob sich ein Sender in der Nähe befindet und wie nah er ungefähr ist.[2] Stahloberflächen, Antennenausrichtung, Hindernisse, Störungen und die Position des Gateways beeinflussen das Ergebnis. Die vorgeschlagene Reichweite von 15 bis 20 m ist als Richtwert und nicht als Garantie zu verstehen.
Die Krandaten sind unerlässlich.
Das Gateway kennt weder den Drehwinkel des Krans noch die Position des Fahrwerks, die Fahrkoordinaten oder die Hubhöhe. Die Integration muss diese Daten vom Kransteuerungssystem, einer separaten Positionsquelle oder einem anderen Sensor beziehen.
RSSI Die vertikale Ebene kann ebenfalls nicht zuverlässig identifiziert werden. Wenn die Stapelhöhe relevant ist, benötigt die Anwendung Daten zur Hebezeughöhe oder eine andere validierte vertikale Eingabe.
Planen Sie die Beacon-Dichte und die LoRaWAN-Abdeckung
Ein Kran kann viele hören Leuchtfeuer. Die Anwendung muss den verarbeiteten Container identifizieren und nicht zugehörige Werbung herausfiltern. Das Makro Bluetooth-Gateway Der Katalog listet 105 auf. Leuchtfeuer, mit bis zu 15 Beacon-Nachrichten in einem LoRaWAN Das Paket befindet sich bei SF9 und empfiehlt, sich an Lansitec zu wenden, wenn weitere Exemplare benötigt werden.
Vor der Skalierung die gleichzeitige Beacon-Dichte testen, Bluetooth-Scan Einstellungen, Kantenfilter, LoRaWAN Nutzlastgröße, Betriebszyklusbeschränkungen, Paketverluste und Abdeckung entlang der Kranroute.
Die Architektur benötigt außerdem ein geeignetes LoRaWAN Netzwerk-Gateway. Lansitec liefert die Tracking-Hardware, nicht die Endbenutzerplattform. Der Kunde oder Systemintegrator muss die Meldungen Container-IDs, Hofkoordinaten, Bewegungsereignissen und der Schnittstelle zuordnen.
Vergleich von GNSS und kranbasiertem Bluetooth
| Entscheidungsfaktor | Cat-1 GNSS-Tracker | Kranmontiert Bluetooth-Gateway |
|---|---|---|
| Primärausgang | Unabhängige Positionsmeldungen aus jedem Container | Eine Platzierungszone oder ein Handhabungsereignis, das während der Kranbewegung entsteht |
| Infrastruktur | Mobilfunkabdeckung und ein Serverendpunkt | Leuchtfeuer pro Container, Zugangspunkt pro Kran, LoRaWAN Abdeckung und Kranpositionsdaten |
| Verfolgung jenseits des Hofes | Ja, sofern der konfigurierte Cat-1-Dienst verfügbar ist. | Nein, es sei denn, das Zielland verfügt über eine kompatible Infrastruktur. |
| Positionsverhalten in dichten Stapeln | Die GNSS-Qualität kann aufgrund von Blockaden und Reflexionen abnehmen. | RSSI bleibt nur annähernd genau und erfordert eine Kalibrierung in der Stahlumgebung |
| Vertikale Ebene | Nicht zuverlässig durch Standard-GNSS ermittelbar | Erfordert Daten zur Kranhubhöhe oder eine andere vertikale Eingangsgröße. |
| Containerseitige Batteriestrategie | Bewegungsabhängiges GNSS und konfigurierbare Berichterstattung | Leuchtfeuerwerbung mit geringem Stromverbrauch, die unter bestimmten Bedingungen eine Lebensdauer von etwa zehn Jahren aufweist |
| Sicherheitsmerkmale | Manipulations-, Bewegungs- und Vibrationserkennung | Die Anbindung und die Zuordnung des Beacons werden vom Bereitstellungs-Workflow abgewickelt. |
| Optimale Passform | Unabhängige, großflächigere Ortung mit weniger Hofintegrationen | Kostensensibles Lager, bei dem Kräne jede Platzierungsaktion steuern |
Welche Architektur sollten Sie wählen?
Wählen Sie Cat-1 GNSS, wenn die Container außerhalb des Lagergeländes sichtbar bleiben müssen, keine Krantelemetrie verfügbar ist oder jeder Container unabhängig Daten übermitteln muss. Es bietet eine einfachere Architektur, allerdings sind die Kosten und der Energieverbrauch auf Containerseite höher.
Entscheiden Sie sich für kranbasiertes Bluetooth zur Bestandsverwaltung auf Ihrem Betriebsgelände, wenn jeder Warentransport über einen instrumentierten Kran erfolgt und Kranpositionsdaten verfügbar sind. Es bietet leichtere Containerhardware und eine lange Lebensdauer der Beacons, erfordert jedoch mehr Integration und Kalibrierung.
Ein Hybridsystem kann Cat-1-GNSS für hochwertige oder ausgehende Güter und Bluetooth-Positionsdaten für das gesamte Betriebsgelände nutzen. Die Software muss die beiden Arbeitsabläufe und die jeweiligen Zuverlässigkeitsstufen klar darstellen.
Pilot vor dem Skalieren
Beide Entwürfe lassen sich nicht anhand einer Schreibtischstudie dimensionieren. Ein Pilot für kurze Strecken sollte vier Fragen beantworten können:
- Wie häufig liefert GNSS eine brauchbare Positionsbestimmung in offenen Fahrspuren, neben Stapeln und unterhalb gestapelter Container?
- Kann der Kran-Workflow das gehandhabte Signalgerät identifizieren, ohne es mit benachbarten Geräten zu verwechseln?
- Können anhand der verfügbaren Krandaten die erforderliche Reihe, das Feld und die Ebene ermittelt werden?
- Mobilfunk und LoRaWAN Decken die Verbindungen den gesamten Manövrierbereich mit akzeptablen Wiederholungsversuchen und Latenz ab?
Das Pilotprojekt sollte auch den Batterieverbrauch unter realen Meldebedingungen messen. Sobald diese Ergebnisse vorliegen, kann das Team realistische Ziele für Genauigkeit, Latenz und Batterieverbrauch festlegen, anstatt sich auf einen idealen Laborwert zu verlassen.
Häufig gestellte Fragen
Informationen zur Containerhof-Verfolgung
Kann ein GPS-Gerät einen Container unter anderen Containern orten?
Nicht in jeder Position zuverlässig. Ein Tracker kann die Mobilfunkverbindung aufrechterhalten, während Satellitensignale blockiert oder reflektiert werden. Die Anwendung sollte die letzte zuverlässige Position speichern und anzeigen, wann die letzte GNSS-Ortung erfolgte.
Kann Bluetooth RSSI Welche genaue Containerzeile soll identifiziert werden?
Wie kann das System die Stapelhöhe bestimmen?
Weder grundlegendes GNSS noch eines RSSI Die zuverlässige Messung liefert die vertikale Ebene. Das System benötigt Daten zur Kranhubhöhe, einen separaten Sensor für die vertikale Position oder eine andere validierte Datenquelle.
Stellt Lansitec die Tracking-Software bereit?
Lansitec liefert die Hardware. Der Kunde oder ein Softwareintegrator muss die Gerätedaten empfangen, IDs zuordnen, Positionen berechnen oder abbilden, Ereignisse speichern und die Informationen auf der gewählten Plattform darstellen.
Welche Informationen werden vor der endgültigen Systemdimensionierung benötigt?
Das Designteam benötigt die Anzahl der aktiven Container, die Anzahl und Art der Kräne, die Abmessungen des Lagerplatzes, die Stapelanordnung, die erforderliche Standortgenauigkeit, die Meldehäufigkeit und die Mobilfunkabdeckung., LoRaWAN Abdeckung, verfügbare Krantelemetrie und der erwartete Arbeitsablauf bei der Gerätebefestigung.
 English
 ไทย
 한국어
 Français
 Deutsch
 日本語
 العربية
 Italiano
 Español de Chile
 Português (AO90)