Deux architectures matérielles pratiques pour localiser les conteneurs entre l'arrivée et le départ
Les ports et les aires de stockage à ciel ouvert ne présentent pas un problème de suivi simple. Un conteneur peut être déplacé plusieurs fois, stationné sous d'autres unités, puis repartir des jours ou des semaines plus tard. L'équipe d'exploitation doit toujours répondre à une question : où se trouve-t-il actuellement ?
Cela semble être une tâche pour le GPS. Parfois, c'est le cas. Cependant, les structures métalliques denses peuvent bloquer ou réfléchir les signaux satellites, et les relevés GNSS fréquents consomment davantage d'énergie. Le Bluetooth peut réduire le coût de l'appareil et prolonger l'autonomie de la batterie, mais la puissance du signal reçu, ou RSSI, estime la proximité plutôt que la distance exacte. (1) (2)
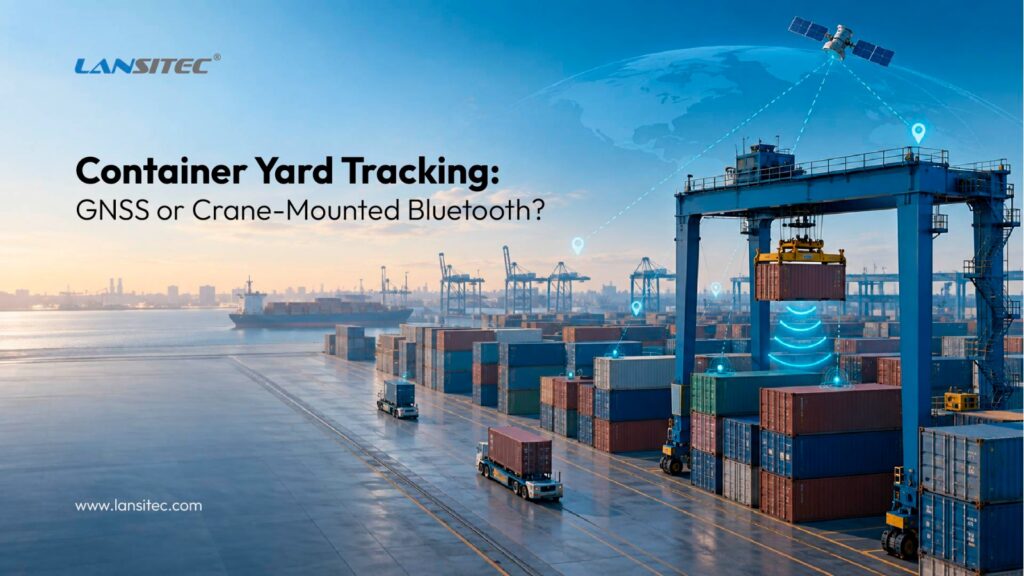
Pour le suivi des parcs à conteneurs, nous voyons deux architectures matérielles pratiques :
- Un traceur GNSS Cat-1 est fixé à chaque conteneur.
- UN Balise Bluetooth sur chaque contenant, associé à un Passerelle Bluetooth sur la grue de manutention.
Les deux méthodes peuvent fonctionner. Elles répondent cependant à des questions opérationnelles légèrement différentes, et cette distinction est plus importante que le chiffre de précision affiché.
Commencez par l'événement dont vous avez réellement besoin.
“L’expression ” localisation en temps réel » peut avoir plusieurs significations. Faut-il une mise à jour des coordonnées toutes les quelques minutes, ou la dernière position confirmée suffit-elle tant que le conteneur reste immobile ? Le système doit-il identifier la rangée, l’emplacement et le niveau vertical ? Le suivi se poursuit-il après le départ du conteneur ?
Les réponses déterminent l'architecture. Un traceur fixé au conteneur peut continuer à fonctionner au-delà du terminal. Un système Bluetooth embarqué sur la grue enregistre quant à lui le point de déchargement du conteneur et conserve cette position jusqu'au prochain déplacement.
Ce second modèle s'apparente davantage à une gestion des stocks événementielle qu'à un positionnement continu. Nous pensons que c'est souvent un atout. La position change lorsque la grue déplace le conteneur ; c'est donc l'événement de mise en place qui importe. Cela correspond à l'évolution plus générale vers une localisation structurée et des événements opérationnels, reflétée par la norme DCSA Track & Trace. (3)
Option 1 : Suivi GNSS Cat-1 sur chaque conteneur
La première architecture attribue un Lansitec Suivi de conteneurs Cat-1 pour chaque conteneur. L'appareil obtient une position GNSS et envoie les données directement au serveur du client via un réseau LTE Cat-1 utilisant MQTT, HTTP(S), TCP ou UDP.
Le Suivi de conteneurs Cat-1, référence 100-00C11, combine GNSS multi-constellation, Bluetooth 5.0, Elle intègre un accéléromètre 3D, un système de détection d'effraction, un dispositif de surveillance des vibrations et un boîtier IP68. Deux batteries Li/SOCl2 de 4 000 mAh offrent une capacité totale de 8 000 mAh. Un système de rapports configurable permet d'optimiser la disponibilité des données de localisation tout en maîtrisant la consommation d'énergie.
Pourquoi le journalisme basé sur les déplacements est important
Un conteneur passe généralement plus de temps à l'arrêt qu'en mouvement. L'accéléromètre permet à l'application de demander une position au début et à la fin du mouvement, puis de réduire la fréquence des relevés pendant le stockage.
La recommandation préliminaire préconise un intervalle de quatre heures afin de préserver l'autonomie de la batterie. Le réglage final devra être déterminé après une phase pilote, car la fréquence des mouvements, le temps de localisation GNSS, la qualité du signal cellulaire, le nombre de tentatives de reconnexion, la température et la politique de fréquence cardiaque influent tous sur la consommation.
La précision en ciel ouvert n'est pas une précision à la distance d'un mètre.
Le catalogue indique une précision GNSS inférieure à 2,5 m CEP. Il s'agit d'une spécification de l'appareil, et non d'une garantie de précision à grande échelle. GPS.gov précise que les obstructions et les réflexions multiples réduisent la précision à proximité de grands bâtiments. (1) Les cheminées en acier suscitent la même inquiétude.
Par ciel dégagé, le système de suivi peut fournir une position précise. Entre des rangées de plants en hauteur ou sous des conteneurs empilés, le signal peut être plus faible, voire inexistant. Le réseau Cat-1 peut néanmoins transmettre des données, mais une liaison cellulaire ne peut remplacer une mesure satellitaire manquante.
Une application judicieuse devrait donc conserver la dernière position de mouvement ou d'arrêt fiable, indiquer l'âge et la qualité de la mesure, et éviter de présenter une ancienne coordonnée comme une nouvelle mesure.
Montage et sécurité
La documentation propose une fixation magnétique amovible pour une installation rapide, et une fixation par vis lorsque le risque de vol ou de retrait accidentel est plus élevé. Le traceur intègre également une détection de sabotage, permettant au serveur d'émettre une alerte en cas de retrait de l'appareil.
Un système de fixation rapide facilite l'attribution et la réutilisation, tandis qu'un système de fixation fixe renforce la sécurité. Dans les deux cas, la procédure d'utilisation doit associer l'identifiant du traceur à l'identifiant du conteneur.
Option 2 : Enregistrement du placement du conteneur par la grue
La seconde architecture modifie la logique. Chaque conteneur transporte un Balise Bluetooth B005, tandis que chaque grue transporte un LoRaWAN Passerelle Bluetooth. La passerelle écoute le signal de balise pendant le traitement et transmet les observations à un LoRaWAN passerelle réseau, qui envoie les données au serveur du client.
Le B005, Ce dispositif, référence 100-02395, possède un boîtier IP68, une batterie d'une capacité totale de 2 000 mAh et un intervalle de diffusion publicitaire de 100 ms à 10 secondes. À 0 dBm et avec un intervalle d'une seconde, le catalogue indique une autonomie de 119 mois avec accéléromètre et de 124 mois sans, soit environ dix ans dans les conditions spécifiées.
Pour la grue, la LoRaWAN Macro Passerelle Bluetooth Ce modèle est le candidat idéal pour une évaluation, car il combine un boîtier IP66 et une batterie de 38 000 mAh. Le modèle final et son mode de montage dépendent toutefois de la disponibilité de l'alimentation électrique, de l'environnement, des règles de signalement et du type de grue.
Comment l'événement de placement est calculé
Lorsque la grue déplace un conteneur, la passerelle reçoit son identifiant de balise et RSSI L'application combine ces données avec les mouvements ou l'orientation connus de la grue. Lorsque la grue libère le conteneur et s'éloigne, le système enregistre l'événement de mise en place.
Cela évite les corrections GNSS répétées et enregistre une vérité opérationnelle utile : “ la grue X a placé le conteneur Y dans la zone Z à ce moment-là ”.”
Elle ne produit pas par elle-même une coordonnée exacte. RSSI indique si un émetteur se trouve à proximité et à quelle distance approximative il se situe.[2] La présence de surfaces en acier, l'orientation de l'antenne, les obstacles, les interférences et la position de la passerelle influent sur le résultat. La portée proposée de 15 à 20 m est indicative et non garantie.
Les données relatives à la grue sont essentielles
La passerelle ne connaît ni l'angle de rotation de la grue, ni la position du chariot, ni la coordonnée de déplacement, ni la hauteur de levage. L'intégration doit obtenir ces données auprès du système de commande de la grue, d'une source de positionnement externe ou d'un autre capteur.
RSSI Il est également impossible d'identifier avec certitude le niveau vertical. Si la hauteur de la pile est importante, l'application a besoin de données sur la hauteur de levage ou d'une autre donnée verticale validée.
Planification de la densité des balises et de la couverture LoRaWAN
Une grue peut entendre de nombreux sons. balises. L'application doit identifier le conteneur géré et filtrer les publicités non pertinentes. La macro Passerelle Bluetooth Le catalogue répertorie 105 balises, avec jusqu'à 15 messages de balise dans un seul LoRaWAN paquet à SF9, et conseille de contacter Lansitec lorsque d'autres sont nécessaires.
Avant de procéder à une mise à l'échelle, testez la densité simultanée des balises., Analyse Bluetooth paramètres, filtres de bord, LoRaWAN taille de la charge utile, contraintes de cycle de service, perte de paquets et couverture le long du parcours de la grue.
L'architecture a également besoin d'un élément adapté. LoRaWAN Passerelle réseau. Lansitec fournit le matériel de suivi, mais pas la plateforme utilisateur. Il incombe au client ou à l'intégrateur d'associer les messages aux identifiants des conteneurs, aux coordonnées du parc, aux événements de mouvement et à l'interface.
Comparaison des systèmes GNSS et Bluetooth embarqués sur grue
| facteur de décision | Traqueur GNSS Cat-1 | monté sur grue Passerelle Bluetooth |
|---|---|---|
| Sortie primaire | Rapports de position indépendants pour chaque conteneur | Une zone de placement ou un événement de manutention survenu lors du mouvement de la grue |
| Infrastructure | Couverture cellulaire et point de terminaison du serveur | Balise par conteneur, passerelle par grue, LoRaWAN données de couverture et de position des grues |
| Suivi au-delà de la cour | Oui, là où le service Cat-1 configuré est disponible | Non, sauf si la destination dispose d'une infrastructure compatible. |
| Comportement de position dans les piles denses | La qualité du signal GNSS peut se dégrader en raison d'obstructions et de réflexions. | RSSI reste approximative et nécessite un étalonnage dans l'environnement de l'acier |
| Niveau vertical | Détermination non fiable par GNSS standard | Nécessite des données sur la hauteur de levage de la grue ou une autre entrée verticale |
| Stratégie de batterie côté conteneur | GNSS sensible aux mouvements et rapports configurables | Signalisation par balises de faible puissance, d'une durée de vie d'environ dix ans dans des conditions spécifiées |
| Dispositifs de sécurité | Détection de sabotage, de mouvement et de vibration | La procédure de rattachement et l'association de la balise sont gérées par le flux de travail de déploiement. |
| Meilleure adaptation | Suivi indépendant sur une zone plus étendue avec moins d'intégrations en gare de triage | Gestion des stocks en parc à déchets sensible aux coûts, où les grues contrôlent chaque opération de placement |
Quel style architectural choisir ?
Optez pour un système GNSS Cat-1 lorsque les conteneurs doivent rester visibles à l'extérieur du terminal, que la télémétrie des grues est indisponible ou que chaque conteneur doit transmettre ses données indépendamment. Son architecture est plus simple, même si le coût et la consommation d'énergie côté conteneur sont plus élevés.
Optez pour le Bluetooth embarqué sur la grue pour la gestion des stocks en entrepôt lorsque chaque mouvement passe par une grue instrumentée et que les données de position de la grue sont disponibles. Ce système offre un matériel plus léger pour les conteneurs et une durée de vie des balises plus longue, mais nécessite une intégration et un étalonnage plus poussés.
Un système hybride peut utiliser le GNSS Cat-1 pour les équipements de grande valeur ou en transit et les données de géolocalisation Bluetooth pour l'ensemble du site. Le logiciel doit clairement indiquer les deux flux de travail et leurs niveaux de fiabilité.
Testez avant de passer à l'échelle
Nous ne dimensionnerions aucun des deux modèles depuis un bureau. Un projet pilote à courte distance devrait répondre à quatre questions :
- À quelle fréquence le GNSS produit-il une position exploitable sur les voies dégagées, à côté des piles de véhicules et sous les conteneurs empilés ?
- Le processus de la grue peut-il identifier la balise manipulée sans la confondre avec les unités voisines ?
- Les données disponibles sur la grue permettent-elles de déterminer la rangée, la travée et le niveau requis ?
- Les cellules et LoRaWAN Les liaisons couvrent-elles l'intégralité de la zone de manœuvre avec des tentatives et une latence acceptables ?
Le projet pilote devrait également mesurer la consommation de la batterie en conditions réelles d'utilisation. Une fois ces résultats disponibles, l'équipe pourra définir des objectifs réalistes en matière de précision, de latence et d'autonomie de la batterie, au lieu de se fier à une valeur théorique obtenue en laboratoire.
Foire aux questions
À propos du suivi des parcs à conteneurs
Un GPS peut-il suivre un conteneur situé sous d'autres conteneurs ?
La connectivité n'est pas garantie dans toutes les positions. Un traceur peut conserver la connexion cellulaire même lorsque les signaux satellites sont bloqués ou réfléchis. L'application doit conserver la dernière position fiable et indiquer la date et l'heure de la dernière acquisition GNSS.
Le Bluetooth peut-il être utilisé ? RSSI identifier la rangée de conteneurs exacte ?
RSSI peut prendre en charge l'estimation de proximité ou de zone, mais il ne s'agit pas d'une mesure de distance exacte. Dans le flux de travail de grue proposé, l'identification des rangées doit combiner des mesures calibrées RSSI comportement en fonction de la position ou de l'orientation connue de la grue.
Comment le système peut-il déterminer la hauteur de la pile ?
Ni GNSS de base, ni un RSSI La lecture fiable fournit le niveau vertical. Le système nécessite des données sur la hauteur de levage de la grue, un capteur de position verticale distinct ou une autre source validée.
Lansitec fournit-il le logiciel de suivi ?
Lansitec fournit le matériel. Le client ou un intégrateur logiciel doit recevoir les données de l'appareil, associer les identifiants, calculer ou cartographier les positions, stocker les événements et présenter les informations sur la plateforme choisie.
Quelles informations sont nécessaires avant le dimensionnement final du système ?
L'équipe de conception a besoin du nombre de conteneurs actifs, du nombre et du type de grues, des dimensions du parc, de la disposition des piles, de la granularité de localisation requise, de la fréquence de rapport, de la couverture cellulaire, LoRaWAN couverture, télémétrie de grue disponible et flux de travail prévu pour la fixation des dispositifs.
 English
 ไทย
 한국어
 Français
 Deutsch
 日本語
 العربية
 Italiano
 Español de Chile
 Português (AO90)