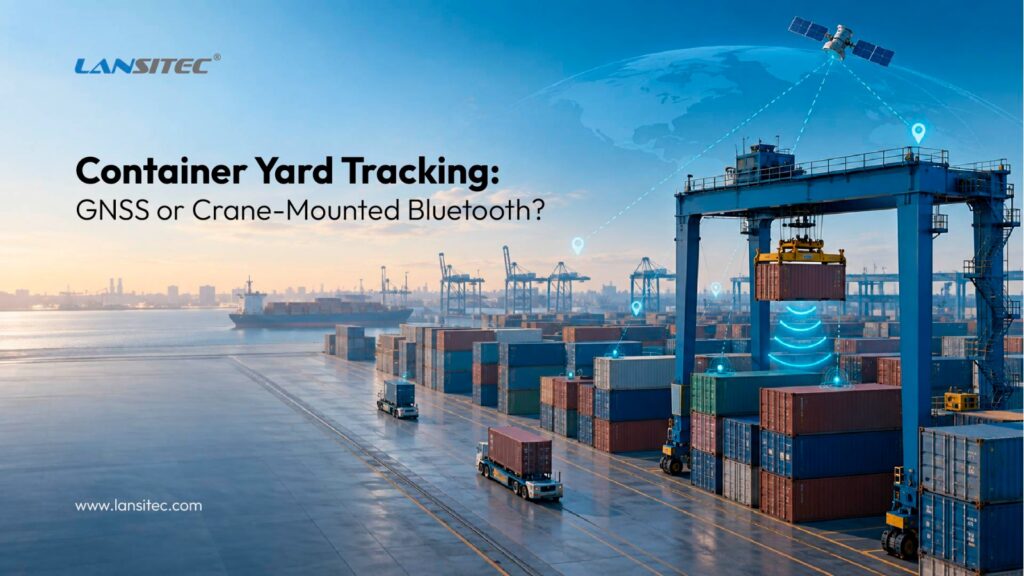
Due architetture hardware pratiche per la localizzazione dei container tra arrivo e partenza
Nei porti e nei depositi a cielo aperto, il problema del tracciamento non è semplice. Un container può essere spostato più volte, rimanere sotto altre unità e ripartire giorni o settimane dopo. Il team operativo deve comunque rispondere a una domanda: dov'è adesso?
Sembra un lavoro per il GPS. A volte lo è. Tuttavia, le dense pile di acciaio possono bloccare o riflettere i segnali satellitari e le frequenti correzioni GNSS consumano più energia. Il Bluetooth può ridurre il costo del dispositivo e prolungare la durata della batteria, ma la potenza del segnale ricevuto, o RSSI, stima la prossimità piuttosto che la distanza esatta. (1) (2)
Per il tracciamento dei piazzali di container, vediamo due architetture hardware pratiche:
- Un localizzatore GNSS di categoria 1 è collegato a ciascun container.
- UN Faro Bluetooth su ogni contenitore, abbinato a un Gateway Bluetooth sulla gru di movimentazione.
Entrambi possono funzionare. Rispondono però a quesiti operativi leggermente diversi, e questa distinzione è più importante del dato principale di accuratezza.
Inizia con l'evento di localizzazione di cui hai realmente bisogno
“"Localizzazione in tempo reale" può significare diverse cose. È necessario un nuovo sistema di coordinate ogni pochi minuti, oppure è sufficiente l'ultima posizione confermata finché il container rimane fermo? Il sistema deve identificare la fila, la baia e il livello verticale? Il tracciamento continua anche dopo che il container ha lasciato lo scaffale?
Le risposte determinano l'architettura. Un localizzatore attaccato al container può continuare a funzionare anche al di fuori del piazzale. Un sistema basato su Bluetooth e collegato a una gru, invece, registra il punto in cui la gru ha rilasciato il container e considera quella posizione valida fino alla mossa successiva.
Questo secondo modello è più simile a un inventario basato sugli eventi che a un posizionamento continuo. Riteniamo che questo sia spesso un punto di forza. La posizione cambia quando la gru sposta il container, quindi ciò che conta è l'evento di posizionamento. Questo si inserisce nel più ampio cambiamento verso una gestione strutturata della posizione e degli eventi operativi, come riflesso nello standard DCSA Track & Trace. (3)
Opzione 1: Tracciamento GNSS Cat-1 su ogni container
La prima architettura assegna un Lansitec Localizzatore di container Cat-1 a ogni container. Il dispositivo ottiene una posizione GNSS e invia i dati direttamente al server del cliente tramite una rete LTE Cat-1 utilizzando MQTT, HTTP(S), TCP o UDP.
IL Localizzatore di container Cat-1, codice articolo 100-00C11, combina GNSS multi-costellazione, Bluetooth 5.0, un accelerometro 3D, rilevamento di manomissioni, monitoraggio delle vibrazioni e un involucro IP68. Due batterie Li/SOCl2 da 4.000 mAh forniscono un totale di 8.000 mAh. La funzionalità di reporting configurabile aiuta a bilanciare la freschezza del luogo con il consumo energetico.
Perché il reporting basato sui movimenti è importante
Un contenitore normalmente trascorre più tempo fermo che in movimento. L'accelerometro consente all'applicazione di richiedere la posizione all'inizio o alla fine del movimento, riducendo così la frequenza di segnalazione durante lo stoccaggio.
La raccomandazione preliminare utilizza un intervallo di quattro ore per preservare la durata della batteria. L'impostazione definitiva dovrebbe essere definita in via sperimentale, poiché la frequenza di movimento, il tempo di aggancio del GNSS, la qualità del segnale cellulare, i tentativi di ritrasmissione, la temperatura e la politica di rilevamento del battito cardiaco influiscono tutti sul consumo.
La precisione a cielo aperto non è la stessa di quella su tutta l'area del giardino.
Il catalogo specifica la precisione del GNSS al di sotto di 2,5 m CEP. Si tratta di una specifica del dispositivo, non di una garanzia valida per tutto il giardino. GPS.gov osserva che l'ostruzione del segnale e le riflessioni multipath riducono la precisione in prossimità di grandi strutture. (1) Le ciminiere in acciaio destano la stessa preoccupazione.
In condizioni di cielo sereno, il localizzatore può fornire una posizione precisa. Tra file di alberi o sotto container impilati, potrebbe restituire un risultato meno preciso o non fornire alcuna posizione aggiornata. La connessione Cat-1 potrebbe comunque trasmettere dati in quelle zone, ma un collegamento cellulare non può sostituire una misurazione satellitare mancante.
Un'applicazione sensata dovrebbe quindi conservare l'ultimo movimento o posizione di arresto affidabile, mostrare l'età e la qualità della misurazione ed evitare di presentare una vecchia coordinata come una nuova misurazione.
Montaggio e sicurezza
La proposta prevede un montaggio magnetico rimovibile per una rapida installazione, e un montaggio a vite laddove il rischio di furto o rimozione accidentale sia maggiore. Il localizzatore supporta anche il rilevamento di manomissioni, consentendo al server di generare un allarme qualora qualcuno rimuova il dispositivo.
Un supporto a sgancio rapido velocizza l'assegnazione e il riutilizzo, mentre un supporto fisso migliora la sicurezza. In entrambi i casi, la procedura operativa deve associare l'ID del tracker all'ID del contenitore.
Opzione 2: Registrare il posizionamento del container tramite la gru
La seconda architettura cambia la logica. Ogni contenitore trasporta un B005 Faro Bluetooth, mentre ogni gru trasporta un LoRaWAN Gateway Bluetooth. Il gateway ascolta il segnale di segnalazione durante la gestione e inoltra le osservazioni a un LoRaWAN Gateway di rete, che invia i dati al server del cliente.
IL B005, Il dispositivo, codice articolo 100-02395, ha un grado di protezione IP68, una capacità totale della batteria di 2.000 mAh e un intervallo di trasmissione pubblicitaria da 100 ms a 10 secondi. A 0 dBm e con un intervallo di un secondo, il catalogo ne garantisce un'autonomia di 119 mesi con accelerometro o 124 mesi senza, ovvero circa dieci anni nelle condizioni indicate.
Per la gru, il LoRaWAN Macro Gateway Bluetooth è il candidato più ovvio del catalogo per la revisione perché combina un involucro IP66 con una batteria da 38.000 mAh. Il modello finale e la configurazione di montaggio dipendono ancora dalla disponibilità di alimentazione, dall'ambiente, dalle politiche di segnalazione e dal tipo di gru.
Come viene calcolato l'evento di collocamento
Mentre la gru sposta un container, il gateway riceve il suo ID beacon e RSSI valori. L'applicazione combina questi dati con il movimento o l'orientamento noti della gru. Quando la gru rilascia il container e si allontana, il sistema registra l'evento di posizionamento.
Ciò evita ripetute rilevazioni GNSS e registra un dato operativo utile: "la gru X ha posizionato il container Y nella zona Z in questo momento".“
Non produce autonomamente una coordinata esatta. RSSI Indica se un trasmettitore è nelle vicinanze e approssimativamente a che distanza si trova.[2] Le superfici in acciaio, l'orientamento dell'antenna, gli ostacoli, le interferenze e la posizione del gateway influenzano il risultato. Considerate la portata proposta di 15-20 m come un obiettivo di riferimento, non come una garanzia.
I dati della gru sono essenziali
Il gateway non conosce l'angolo di rotazione della gru, la posizione del carrello, le coordinate di traslazione o l'altezza di sollevamento. L'integrazione deve ottenere questi dati dal sistema di controllo della gru, da una fonte di posizionamento separata o da un altro sensore.
RSSI Inoltre, non è in grado di identificare in modo affidabile il livello verticale. Se l'altezza della pila è rilevante, l'applicazione necessita di dati sull'altezza del montacarichi o di un altro input verticale validato.
Pianificazione della densità dei beacon e della copertura LoRaWAN
Una gru può sentire molti fari. L'applicazione deve identificare il contenitore gestito e filtrare gli annunci non pertinenti. La macro Gateway Bluetooth il catalogo elenca 105 fari, con fino a 15 messaggi beacon in uno LoRaWAN pacchetto in SF9 e consiglia di contattare Lansitec quando ne saranno necessari altri.
Prima di scalare, testare la densità simultanea dei beacon, Scansione Bluetooth impostazioni, filtri di bordo, LoRaWAN dimensioni del carico utile, vincoli del ciclo di lavoro, perdita di pacchetti e copertura lungo il percorso della gru.
Anche l'architettura necessita di un'adeguata LoRaWAN Gateway di rete. Lansitec fornisce l'hardware di tracciamento, non la piattaforma per l'utente finale. Il cliente o l'integratore deve associare i messaggi agli ID dei container, alle coordinate del piazzale, agli eventi di movimento e all'interfaccia.
Confronto tra GNSS e Bluetooth basato su gru
| fattore decisionale | Localizzatore GNSS Cat-1 | Montato su gru Gateway Bluetooth |
|---|---|---|
| Produzione primaria | Rapporti di posizione indipendenti da ciascun container | Zona di posizionamento o evento di movimentazione derivante dal movimento della gru |
| Infrastruttura | Copertura cellulare e un endpoint del server | Faro per container, gateway per gru, LoRaWAN copertura e dati sulla posizione della gru |
| Tracciamento oltre il cortile | Sì, laddove sia disponibile il servizio Cat-1 configurato. | No, a meno che la destinazione non disponga di infrastrutture compatibili. |
| Comportamento di posizione in pile dense | La qualità del GNSS può diminuire a causa di ostruzioni e riflessioni. | RSSI rimane approssimativo e richiede calibrazione nell'ambiente siderurgico |
| Livello verticale | Non è possibile determinarlo in modo affidabile tramite GNSS standard. | Richiede i dati relativi all'altezza di sollevamento della gru o un altro input verticale. |
| strategia di batterie lato container | GNSS sensibile al movimento e reportistica configurabile | Pubblicità tramite beacon a bassa potenza, con una durata stimata di circa dieci anni in determinate condizioni. |
| Funzionalità di sicurezza | Rilevamento di manomissioni, movimenti e vibrazioni | Procedura di collegamento e associazione del beacon gestite dal flusso di lavoro di distribuzione. |
| Migliore vestibilità | Tracciamento indipendente su area più ampia con un minor numero di integrazioni con i depositi | Gestione efficiente delle scorte in magazzino, dove le gru controllano ogni fase di posizionamento. |
Quale architettura dovresti scegliere?
Scegliete il GNSS Cat-1 quando i container devono rimanere visibili all'esterno del piazzale, la telemetria delle gru non è disponibile o ogni container deve inviare i dati in modo indipendente. L'architettura è più semplice, sebbene i costi e il consumo energetico lato container siano maggiori.
Scegliete la tecnologia Bluetooth basata su gru per la gestione dell'inventario in piazzale quando ogni movimentazione avviene tramite una gru dotata di strumentazione e sono disponibili i dati sulla posizione della gru. Offre hardware per container più leggero e una lunga durata del beacon, ma richiede maggiore integrazione e calibrazione.
Un sistema ibrido può utilizzare il GNSS Cat-1 per risorse di alto valore o in uscita e i dati di posizionamento Bluetooth per l'area più ampia del piazzale. Il software deve rendere chiari i due flussi di lavoro e i relativi livelli di affidabilità.
Pilotare prima di scalare
Non valuteremmo nessuno dei due progetti basandoci solo su supposizioni. Un pilota per un cantiere navale di piccole dimensioni dovrebbe rispondere a quattro domande:
- Con quale frequenza il GNSS produce una posizione utilizzabile in corsie libere, accanto a pile di container e sotto container impilati?
- Il flusso di lavoro della gru è in grado di identificare il segnalatore movimentato senza confonderlo con le unità vicine?
- I dati disponibili sulla gru sono in grado di determinare la fila, la campata e il livello richiesti?
- Fare cellulare e LoRaWAN I collegamenti coprono l'intera area di manovra con un numero di tentativi e una latenza accettabili?
Il progetto pilota dovrebbe anche misurare il consumo della batteria in condizioni di utilizzo reali. Una volta disponibili questi risultati, il team potrà definire obiettivi realistici di accuratezza, latenza e durata della batteria, anziché basarsi su un singolo valore ideale ottenuto in laboratorio.
Domande frequenti
Informazioni sul tracciamento dei depositi container
Il GPS è in grado di tracciare un container posizionato sotto altri container?
Non sempre in modo affidabile in ogni posizione. Un localizzatore può mantenere la connettività cellulare anche quando i segnali satellitari vengono bloccati o riflessi. L'applicazione dovrebbe conservare l'ultima posizione rilevata in modo affidabile e indicare quando è stato effettuato l'ultimo rilevamento GNSS.
Il Bluetooth può RSSI Identificare la riga esatta del contenitore?
Come fa il sistema a determinare l'altezza della pila?
Né il GNSS di base né uno RSSI La lettura fornisce in modo affidabile il livello verticale. Il sistema necessita di dati sull'altezza di sollevamento della gru, di un sensore di posizione verticale separato o di un'altra fonte validata.
Lansitec fornisce il software di tracciamento?
Lansitec fornisce l'hardware. Il cliente o un integratore di software deve ricevere i dati del dispositivo, associare gli ID, calcolare o mappare le posizioni, memorizzare gli eventi e presentare le informazioni nella piattaforma prescelta.
Quali informazioni sono necessarie prima del dimensionamento definitivo del sistema?
Il team di progettazione necessita del numero di container attivi, del numero e del tipo di gru, delle dimensioni del piazzale, della disposizione delle pile, della granularità di posizione richiesta, della frequenza di segnalazione, della copertura cellulare, LoRaWAN copertura, telemetria disponibile della gru e flusso di lavoro previsto per il fissaggio del dispositivo.
 English
 ไทย
 한국어
 Français
 Deutsch
 日本語
 العربية
 Italiano
 Español de Chile
 Português (AO90)